Робот из мастерской: жёсткий риг для техники
Оригинальный коренастый робот с экраном вместо лица. Жёсткие детали на жёстком риге, резиновая гармошка на поясе и пружинная антенна для живости.
- Треугольники
- 7 828
- Кости
- 37 (32 деформирующих)
- Жёсткие вершины
- 3 874 из 4 214 на одной кости
- Ролик
- Тяжёлый шаг, осмотр, взмах
-
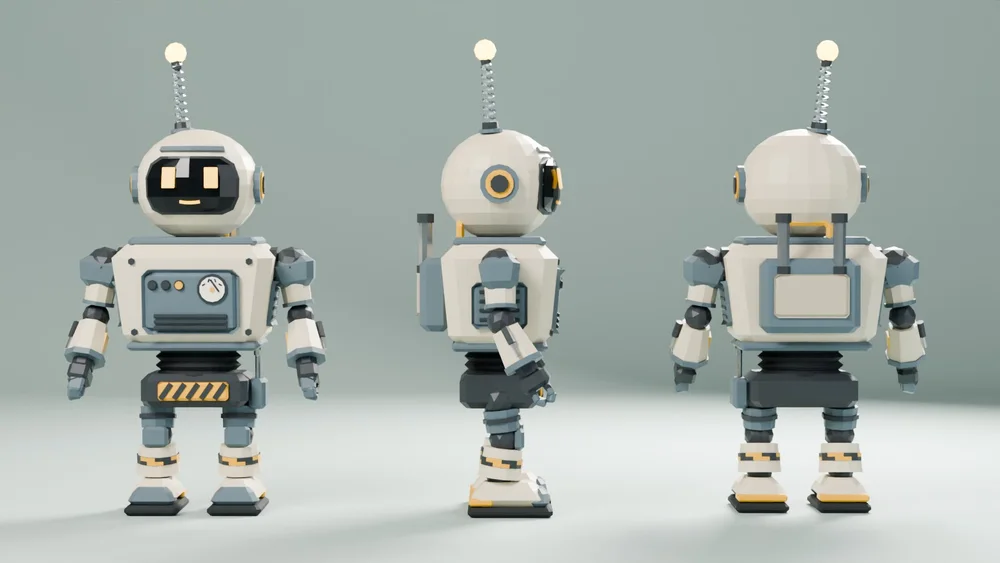
Спереди, сбоку и сзади: корпус с манометром и решётками, руки-поршни с клешнями, выхлопные трубы на спине.
-
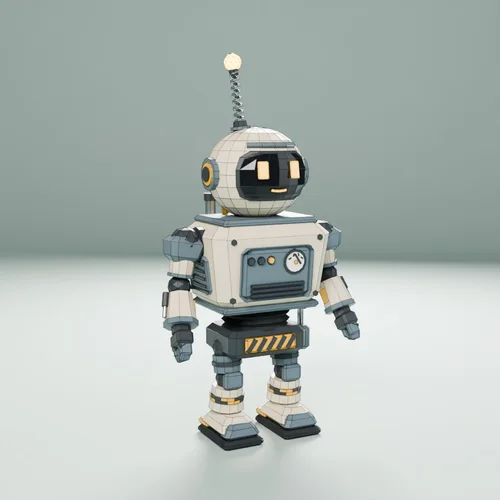
Low poly с жёсткими формами: панели с фасками, отдельные механические детали.
-
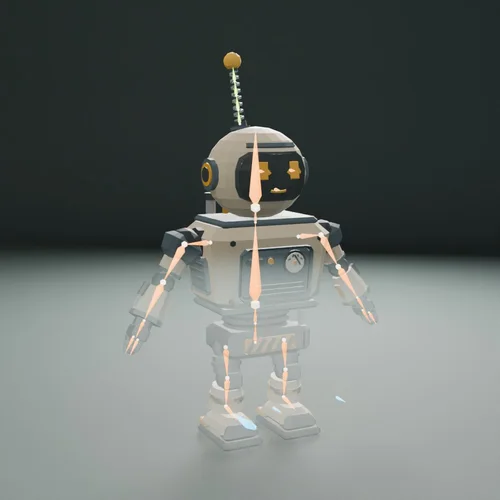
Скелет: жёсткие кости по деталям, IK ног, клешни, пружинная антенна из 4 костей, кости экрана-лица.
-
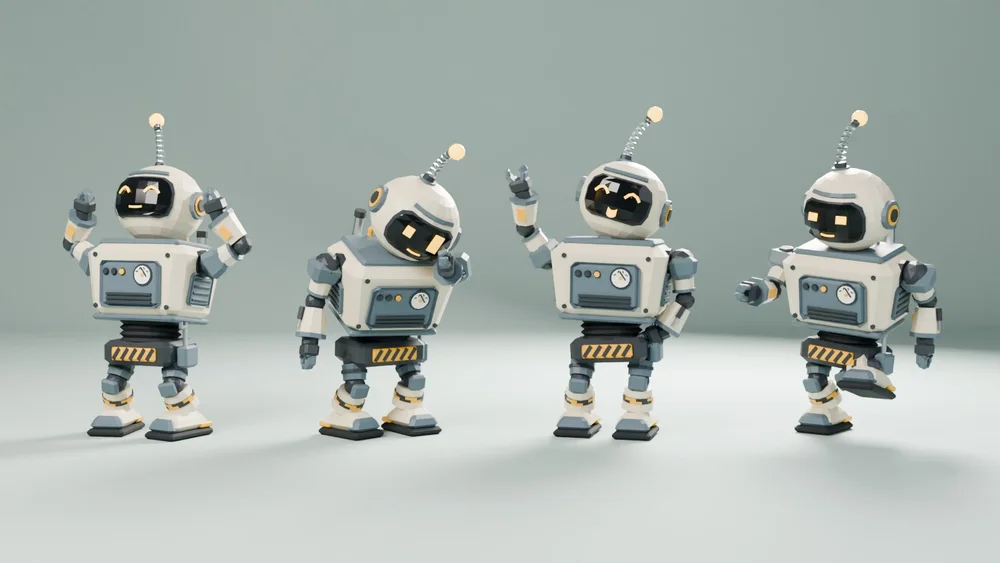
Позы: тяжёлый шаг, осмотр с хлёсткой антенной, взмах клешнёй, довольные глаза.
Что показывает: механический риг. Каждая жёсткая деталь следует ровно за одной костью, поэтому не гнётся то, что не должно; деформируются только резиновый пояс и пружина антенны. В шаге есть вес: корпус проседает и отскакивает на каждом шаге.
Собственное демо: оригинальный персонаж, придуманный, смоделированный, заригованный и анимированный мной в Blender для этого портфолио. Сдаю в .blend и FBX для Unity или Unreal.